
 Kicad Master · 24 October 2026
KiCad 10.0.x : anatomie d’une version majeure, du DRC graphique aux importateurs natifs
Le 20 mars 2026, à l’équinoxe de printemps, l’équipe KiCad a livré ce qui pourrait bien être la version la plus ambitieuse de son histoire. Avec 7 609 commits uniques et une pléiade de nouvelles fonctionnalités – éditeur graphique de règles DRC, importateurs natifs, gestion des variantes, outils de routage haute vitesse – KiCad 10.0.0 ne se contente pas de faire joli. Huit mois plus tard, la branche 10.0.x achève son cycle de rattrapage : la 10.0.6 (29 août 2026) a stabilisé l’ensemble, la 10.0.7 est en release candidate depuis fin septembre, la bibliothèque CERN de 17 000 composants a ouvert ses portes, l’IA s’invite dans le workflow via des plugins comme Konnect, et la communauté prépare la KiCon Asia à Shenzhen (5-7 novembre 2026). Mais cette mouture tient-elle vraiment ses promesses pour les professionnels comme pour les amateurs exigeants ? Plongeons sans concession dans les entrailles de cette version majeure.
Un printemps sous le signe du changement : les dates clés et le contexte de la version 10
Le 20 mars 2026, jour de l’équinoxe, KiCad 10.0.0 voyait le jour après un cycle de développement intense. L’équipe centrale, soutenue par la communauté et des partenaires comme le CERN et la KiCad Services Corporation, a accumulé 7 609 commits uniques – un record pour le projet, en nette progression par rapport à la version 9. Cette version majeure – la première depuis KiCad 9.0 (février 2025) – arrive dans un contexte où l’EDA open source gagne du terrain face aux solutions propriétaires. Les attentes étaient donc élevées : les utilisateurs espéraient non seulement des corrections, mais des fonctionnalités qui rapprochent KiCad des standards d’Altium, Eagle ou Cadence. Avec 10.0.0, l’équipe a choisi de frapper fort, en ciblant trois axes : l’interface utilisateur, les capacités de conception avancée et l’interopérabilité.
Depuis mars 2026, la série 10.x s’est déployée à un rythme soutenu. La dernière version stable est la 10.0.6, officiellement publiée le 29 août 2026 (après une release candidate le 18 août). L’équipe la présente comme contenant « des correctifs critiques et d’autres améliorations mineures » depuis la version précédente, et recommande une mise à jour dès que possible. Au-delà, la 10.0.7 est en phase de test : une première release candidate a été publiée le 27 septembre 2026, une seconde le 3 octobre 2026, l’équipe précisant que la version finale sortira « bientôt, sauf si des problèmes critiques sont détectés » lors des tests. À l’heure où nous écrivons, la 10.0.7 n’est donc pas encore une version finale : c’est un point important pour qui planifie une migration.
Cette maturation par itérations est le signe d’une branche désormais mûre : les correctifs de la 10.0.6 ont notamment porté sur les performances de la DRC, le remplissage de zones et le dessin des ratsnests, ainsi que sur des crashs liés à l’autosave et au déplacement de fenêtres entre moniteurs. La 10.0.6 est également packagée dans les distributions : on la trouve par exemple dans les dépôts ALT Linux sous le nom kicad-10.0.6-alt2, et un guide dédié à son installation sur Mac Apple Silicon a été publié le 23 septembre 2026.
DRC graphique : la fin du règne des fichiers texte ?
Parmi les annonces les plus marquantes figure le Graphical DRC Rule Editor. Jusqu’à KiCad 9.x, la définition des règles de conception (espacements, largeurs de piste, via-in-pad, zones de garde) passait par un fichier texte au format S-expression, souvent rebutant pour les novices et chronophage pour les experts. Avec la version 10, ce workflow change radicalement : l’utilisateur peut désormais définir visuellement ses contraintes, directement dans l’interface graphique.
Concrètement, l’éditeur permet de créer des règles par glisser-déposer, de les associer à des classes de nets, des zones ou des couches, et de visualiser en temps réel l’effet sur le design. Les sources disponibles (blog officiel, CNX Software, Tech Explorations, Elektor) confirment que l’outil gère les contraintes d’espacement, de largeur de piste, de via-in-pad et de zones de garde. Pour un concepteur de cartes haute vitesse, cela signifie pouvoir configurer des espacements différenciés entre signaux analogiques et numériques en quelques clics, là où il fallait auparavant éditer un fichier de règles complexe.
Reste une question : l’outil est-il aussi flexible que le système textuel ? Les utilisateurs avancés peuvent toujours exporter/importer des règles en texte pour des cas très spécifiques. En l’état, le DRC graphique représente un progrès considérable pour l’adoption, et sa maturité a été renforcée par les correctifs de la série 10.x. La 10.0.6 améliore d’ailleurs la gestion mémoire lors des reconstructions de modèles DRC, un signe que l’outil continue d’être affiné.
Importateurs natifs : le pont vers l’exode depuis les EDA propriétaires
KiCad 10.0.0 introduit trois nouveaux importateurs natifs : Cadence Allegro (.brd), Mentor PADS et gEDA/Lepton PCB. Ces formats s’ajoutent aux convertisseurs existants (Altium, Eagle, OrCAD) et visent à faciliter la migration depuis les outils propriétaires. L’objectif est clair : permettre aux équipes de conception de basculer vers KiCad sans devoir redessiner entièrement leurs bibliothèques ou leurs schémas.
Les sources (blog officiel, Electwork, Elektor) indiquent que ces importateurs gèrent les schémas hiérarchiques et les règles de conception propriétaires, mais avec des limitations : des ajustements manuels peuvent être nécessaires pour les designs très complexes. L’équipe KiCad a travaillé en étroite collaboration avec des utilisateurs industriels pour valider la fiabilité. En comparaison, les solutions tierces comme Ultra Librarian ou les scripts Python étaient souvent partielles et nécessitaient une maintenance constante. Avec des importateurs intégrés, KiCad réduit la friction et abaisse la barrière à l’entrée pour les entreprises qui hésitaient à quitter Altium ou Allegro.
Pour un bureau d’études, la possibilité d’importer un fichier .brd d’Allegro directement dans KiCad, sans passer par un outil intermédiaire, change la donne. Bien sûr, la prudence reste de mise : il est conseillé de valider chaque import avec une DRC complète et une inspection visuelle, surtout pour les designs contenant des contraintes de routage haute vitesse ou des zones de garde complexes. Le terrain le confirme : un fil de discussion du 1er septembre 2026 rapporte qu’un import Altium (version 25.6.2) vers KiCad 10.0.6 génère un avertissement ERC « Symbol pin or wire end off connection grid » sur presque chaque broche et chaque fil – un symptôme typique d’un décalage de grille à corriger manuellement. La 10.0.6 corrige par ailleurs un problème d’échappement des tildes lors de l’import de fichiers Eagle, un détail qui montre l’attention portée à l’interopérabilité.
Variantes et routage haute vitesse : le workflow du pro
KiCad 10.0.0 apporte deux fonctionnalités longtemps demandées par les professionnels : la gestion des variantes de conception et des outils de routage haute vitesse. Les variantes permettent de définir plusieurs assemblages d’un même projet (par exemple, une version avec connecteur USB-C et une autre sans, ou des composants montés en surface vs traversants) et de générer des BOM différenciées. Cette fonctionnalité, déjà présente dans Altium et Eagle, manquait cruellement à KiCad pour les projets multi-variantes. Elektor confirme que la version 10 ajoute également les croisements de fils avec saut (hop-over) et la prise en charge des cavaliers dans l’éditeur de schémas, des outils précieux pour les designs complexes.
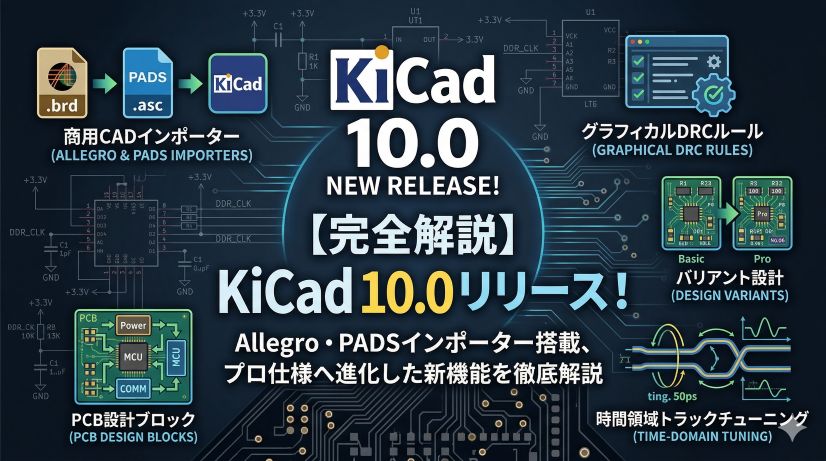
Côté routage haute vitesse, les sources (Tech Explorations, Electwork) détaillent le routage différentiel, le contrôle d’impédance, l’appariement de longueurs et le via stitching pour les signaux RF ou DDR. Concrètement, KiCad 10 permet de définir des paires différentielles avec des contraintes de symétrie et de longueur, d’ajuster automatiquement les longueurs de piste pour respecter des tolérances temporelles, et de placer des vias de couture pour les plans de masse. Ces outils, couplés au DRC graphique, offrent un environnement de conception complet pour des cartes complexes (8 couches et plus). La version 10 introduit également le réglage en domaine temporel et des blocs de conception PCB dans l’éditeur de PCB, renforçant encore l’arsenal du concepteur haute vitesse.
Prenons un exemple : un concepteur de carte mère doit router une mémoire DDR4 avec des contraintes de longueur strictes. Avec KiCad 10, il peut définir une classe de net « DDR », y associer des règles d’espacement et de largeur via le DRC graphique, puis utiliser l’outil d’appariement de longueurs pour égaliser les pistes. Le résultat est un design conforme aux spécifications sans avoir à recourir à des scripts externes ou à des calculs manuels.
Le routage manuel a également été repensé : le push-and-shove a été amélioré, rendant le placement des pistes plus fluide et plus intuitif, un point salué par les utilisateurs dans les bilans de la série 10.0.x. Attention toutefois : un fil de discussion du 12 août 2026 signale des lenteurs extrêmes lors du déplacement de pistes existantes dans les versions 10.0.4 et 10.0.5, au point que la 10.0.5 devient « inutilisable » sur certaines cartes denses. Ce point noir des performances de l’éditeur PCB a été partiellement adressé dans la 10.0.6, mais il reste le principal grief adressé à la branche. Pour l’autoroutage, la voie recommandée en 2026 reste de combiner les modes Walk Around et Shove du routeur interactif avec un outil externe comme Freerouting, puis de valider systématiquement par une DRC complète – d’autant que Freerouting 2.3.0 a connu une régression documentée le 28 août 2026 (routes signalées comme violant leurs propres règles de clearance, là où la 2.2.4 passait proprement).
Via stitching : la couture de vos plans de masse passe au niveau supérieur
Le via stitching — cette pratique consistant à parsemer vos zones de cuivre de micro-vias de liaison — est l’une des techniques les plus efficaces pour réduire les interférences électromagnétiques et améliorer l’intégrité du signal. Sous KiCad 9, cette opération était manuelle et fastidieuse : placer des dizaines de vias un par un, les relier au plan de masse, vérifier les espacements. Avec KiCad 10, plusieurs approches coexistent.
D’une part, l’outil natif de via stitching a été intégré au routeur interactif, permettant de définir des motifs de couture (grille, ligne, contour) avec des paramètres de densité et d’espacement. D’autre part, des plugins communautaires automatisent entièrement la génération de grilles de vias reliés à la masse par script : c’est notamment le rôle de kicad-action-scripts, et un tutoriel de septembre 2026 montre comment générer une grille complète de vias de stitching par script plutôt que de les placer à la main. Pour les utilisateurs avancés, l’API Python de KiCad (documentée depuis juillet 2026 pour l’automatisation CI) permet de générer ces grilles par programme, comme l’explique cet article sur l’automatisation CI avec pcbnew.
Les paramètres qui comptent : densité (espacement entre vias), diamètre du via, motif (grille, décalé, en quinconce), et connexion au plan de masse. Les pièges à éviter incluent les vias trop proches des pads (risque de court-circuit lors de la fabrication) et les vias non reliés au plan (qui créent des antennes parasites). La 10.0.6 améliore d’ailleurs la gestion mémoire lors des reconstructions de zones, un point critique pour les designs fortement stitchés.
Chiffres et coulisses : 7 609 commits et un catalogue qui change d’échelle
Les bibliothèques officielles de KiCad ont reçu un coup de jeune significatif : +952 symboles, +1 216 empreintes et +386 modèles 3D. Mais le chiffre le plus frappant est que plus de 78 % des empreintes sont désormais générées à partir de données (scripts, fichiers de spécifications) plutôt que dessinées manuellement. Cette automatisation améliore la cohérence et réduit les erreurs. Par ailleurs, le format 3D par défaut est passé au STEP uniquement : depuis la version 10, KiCad ne livre plus que des fichiers STEP, ce qui réduit fortement la taille d’installation des modèles 3D et offre une meilleure précision géométrique, avec moins d’écarts entre la visualisation et l’export.

L’équipe des bibliothèques s’est étoffée de cinq membres en 2025, ce qui a permis d’accélérer les revues et d’augmenter la couverture. Pour l’utilisateur, cela se traduit par moins de composants manquants et une meilleure fiabilité des empreintes. Le tableau ci-dessous résume l’évolution entre KiCad 9.0 et 10.0 :
| Indicateur | KiCad 9.0 (estimation) | KiCad 10.0.0 |
|---|---|---|
| Symboles | ~60 000 | +952 nouveaux |
| Empreintes | ~80 000 | +1 216 nouveaux |
| Modèles 3D | ~50 000 | +386 nouveaux |
| % empreintes générées | ~60 % (estimation) | >78 % |
| Format 3D par défaut | VRML + STEP | STEP uniquement |
L’écosystème 2026 : IA, CERN et KiCon Asia
Autour de la branche 10.0.x, l’écosystème a changé d’échelle. La bibliothèque CERN, forte de 17 000 composants, a ouvert ses portes et élargit encore le catalogue accessible aux concepteurs. Côté intelligence artificielle, Konnect – un plugin natif pour KiCad 10 écrit en Rust – transforme Claude en assistant de schématique et de routage via le protocole MCP ; il est documenté depuis septembre 2026. D’autres approches émergent, comme la génération de schémas à partir d’un brief texte, mais les retours de terrain rappellent que symboles, footprints et ERC restent les trois pièges qui font échouer la plupart des générateurs automatiques. L’IA est un accélérateur, pas encore un substitut à la vérification humaine.
Enfin, l’agenda communautaire se précise : la quatrième édition de la KiCon Asia se tiendra du 5 au 7 novembre 2026 à Shenzhen, au Huaqiang Plaza Hotel, comme l’a annoncé le projet KiCad le 16 septembre 2026. Un rendez-vous qui confirme l’ancrage asiatique croissant de l’écosystème.
Faut-il migrer maintenant ? La réponse honnête
La 10.0.6 est aujourd’hui la version stable de référence, et la 10.0.7 s’annonce comme une consolidation supplémentaire. Pour un nouveau projet, la réponse est simple : oui, la branche 10.0.x est mûre, et ses apports – DRC graphique, variantes, importateurs natifs, routage haute vitesse – justifient le saut. Pour un projet hérité, la prudence reste de mise : validez chaque import, surveillez les performances de l’éditeur PCB sur les cartes denses, et testez la 10.0.7 en release candidate avant de l’adopter en production. KiCad 10 tient globalement ses promesses ; il reste quelques coutures à consolider – au sens propre comme au figuré.

Sources
- Version 10.0.0 Released – KiCad
- KiCad 10.0.6 Release – KiCad (29 août 2026)
- KiCad Version 10.0.7 Release Candidate 1 Available – KiCad (27 septembre 2026)
- KiCad Version 10.0.7 Release Candidate 2 Available – KiCad (3 octobre 2026)
- KiCad Conference Asia 2026 Announcement – KiCad (16 septembre 2026)
- KiCad 10 review: new features, high-speed tuning, variants, and more – Tech Explorations
- KiCad 10 : Nouvelles fonctionnalités et améliorations importantes – RaspberryMe
- Altium → KiCad 10 import: "Symbol pin or wire end off connection grid" – forum.kicad.info (1er septembre 2026)
- KiCad 10.0.4 / 10.0.5 – extremely slow track movement in PCB Editor – forum.kicad.info (12 août 2026)
- KiCad Autorouting Made Easy: Walk Around, Shove, and Freerouting – rottenwifi.com (13 août 2026)
- Freerouting 2.3.0 regression – GitHub (28 août 2026)
- Créer une grille de vias de stitching avec un script – scriptedpcb.com (13 septembre 2026)
- KiCad Plugin Tutorial 2026 | Stitching Vias Made Effortless – SaludPCB (11 août 2026)
- Как подключить Claude к KiCad 10 – DevTrends (7 septembre 2026)
- How To Install KiCad 10.0.6 On Apple Silicon Mac – NOVAKVM (23 septembre 2026)
- ALT Linux – paquet kicad-10.0.6-alt2 (2026)
Article recherché et rédigé automatiquement · Magazine Electrosens