
 ElectroTech · 5 November 2026
PMIC intelligents 2026 : télémétrie, GaN et co-design SoC — le régulateur devient un acteur du système
Le régulateur de tension n’est plus ce composant discret qu’on posait docilement à côté du processeur. En 2026, il mesure, il journalise, il se reprogramme, et il dialogue avec le SoC qu’il alimente. Infineon, MaxLinear, Navitas et quelques autres redessinent la frontière entre alimentation et calcul. Panorama d’un basculement discret mais profond.
Le régulateur est mort, vive le PMIC : pourquoi 2026 change la donne
Pendant vingt ans, le PMIC a été le domestique de l’électronique : indispensable, invisible, corvéable. Il régulait, il séquençait, il se taisait. Sa fiche technique tenait en trois courbes et un tableau de rendement. En 2026, ce pacte de discrétion est en train de se rompre, et le mouvement ne vient pas d’un seul endroit.
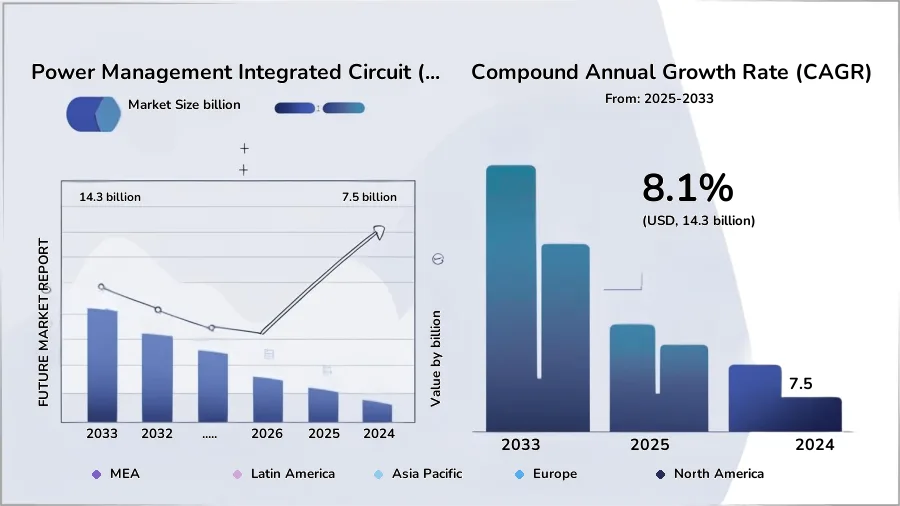
Les chiffres du marché racontent une partie de l’histoire. Selon Future Market Report, le marché mondial des PMIC était évalué à environ 7,5 milliards de dollars en 2025 et devrait atteindre quelque 14,3 milliards d’ici 2032-2033, soit un taux de croissance annuel composé de l’ordre de 8,1 à 8,4 % sur la période 2026-2033. Un chiffre à manier avec prudence : la source est unique, commerciale, et son texte contient une incohérence d’unités (elle évoque tour à tour « 7,50 million » et « 7,5 milliards » de dollars), signe qu’il faut recouper avant de citer. Mais l’ordre de grandeur — un doublement en moins d’une décennie — est cohérent avec ce que disent les industriels, et les autres cabinets qui publient sur le sujet (Business Research Insights, Global Market Statistics) confirment la même trajectoire ascendante, à quelques dixièmes de point près sur le CAGR. Aucun de ces rapports n’est gratuit ni indépendant : ils sont vendus par les cabinets qui les produisent, ce qui invite à les traiter comme des ordres de grandeur, pas comme des mesures.
La répartition de ce marché est instructive. L’électronique grand public pèserait 45 % des revenus mondiaux, les États-Unis 20,3 % de part de marché, et l’Amérique du Nord serait la région à la croissance la plus rapide, avec 34,5 % de la dynamique. Autrement dit : ce n’est plus l’automobile seule qui tire le secteur, ni le smartphone seul. C’est la conjonction des deux, plus un troisième larron — l’edge et l’IA embarquée — qui brouille les catégories.
Car c’est bien là le nœud. Un PMIC d’ordinateur portable et un PMIC de carte accélératrice IA n’ont plus grand-chose en commun, sinon le mot. Le premier doit tenir un rendement élevé à charge partielle, rester silencieux électriquement et coûter quelques centimes en volume. Le second doit piloter des courants de plusieurs centaines d’ampères, communiquer en temps réel avec le SoC, et surveiller sa propre température à la milliseconde. Entre les deux, une même famille de silicium, mais deux métiers.
Cette dualité se retrouve dans les catalogues. Chez Texas Instruments, la catégorie « multi-channel ICs (PMICs) » couvre aussi bien des références pour l’automobile que des gestionnaires pour processeurs applicatifs ; chez Microchip, la même rubrique mélange régulateurs de système et contrôleurs de charge. La taxonomie du PMIC est devenue un fourre-tout, et c’est précisément le signe qu’une recomposition est en cours.
Ce panorama fait le tour de la question : architecture, familles disponibles, arbitrages de conception, sourcing, outillage, et ce qui se dessine pour 2026-2027. Pas une revue de communiqués — un état des lieux pour qui doit choisir, concevoir, ou simplement comprendre où va l’énergie dans un système.
Anatomie d’un PMIC intelligent : buck multi-phase, LDO intégrés et séquencement numérique
Ouvrons la boîte. Un PMIC « intelligent » de 2026, dans sa version haut de gamme, ressemble à une petite carte d’alimentation en silicium : plusieurs étages buck entrelacés, des LDO pour les rails sensibles, un moteur de séquencement numérique, et une couche de communication.

L’étage de puissance d’abord. Le buck multi-phase est devenu la norme dès qu’on dépasse quelques ampères. Le principe est connu : on répartit le courant sur N phases décalées dans le temps, ce qui réduit l’ondulation de sortie, répartit la dissipation thermique et permet d’utiliser des inductances plus petites. Le pilotage entrelacé est ce qui distingue un vrai contrôleur multi-phase d’un assemblage de buck indépendants : les phases ne commutent pas ensemble, elles se relaient. Le gain est double — moins de ripple, donc moins de condensateurs de sortie, et une meilleure réponse transitoire quand le SoC passe brutalement d’un état de repos à pleine charge.
Mais le silicium n’est que la moitié du problème. Les condensateurs céramiques qui peuplent ces étages voient leur capacité chuter avec la tension appliquée et varier avec la température et la fréquence. Un 22 µF nominal peut se comporter comme un 8 µF dans les conditions réelles. Les inductances miniaturisées, elles, ont une résistance série qui chauffe et fait chuter le rendement à fort courant. Et les MOSFET de commutation, qu’ils soient intégrés au PMIC ou externes, ont une conduction imparfaite et des pertes par commutation qui grimpent avec la fréquence. C’est là que se joue la différence entre un rendement de laboratoire et un rendement en boîtier fermé, à 60 °C ambiant.
Les LDO intégrés complètent le tableau. On les garde pour les rails bas-bruit — PLL, ADC, oscillateurs, interfaces analogiques — là où le bruit de commutation d’un buck serait rédhibitoire. Leur défaut est connu : ils dissipent en chaleur tout ce qu’ils régulent en tension. Un LDO qui passe de 3,3 V à 1,8 V sous 500 mA dissipe 750 mW, ce qui n’est pas anodin dans un boîtier de quelques millimètres carrés. Les bons PMIC modernes arbitrent : buck pour la puissance, LDO pour la propreté, et un séquencement qui évite que les deux se marchent sur les pieds.
Le séquencement numérique, enfin, est ce qui a le plus changé en dix ans. Là où l’on câblait des résistances et des condensateurs pour fixer l’ordre de démarrage des rails, on écrit aujourd’hui des registres. L’ordre, les rampes, les seuils de margining — cette technique qui consiste à faire varier légèrement la tension d’un rail pour tester la marge d’un SoC — tout cela se programme. C’est plus souple, plus reproductible, et surtout modifiable sans toucher au circuit imprimé. C’est aussi ce qui rend possible la télémétrie : un séquenceur numérique sait ce qu’il fait, donc il peut le raconter.
Ce qui distingue un PMIC « bête » d’un PMIC « intelligent » tient finalement en une phrase : le premier exécute une consigne, le second observe et ajuste. Et cette différence, qui paraît anodine sur une fiche technique, change tout dans un système où le profil de charge varie en permanence.
I2C, PMBus et au-delà : la télémesure comme cinquième fonction du PMIC
Un régulateur classique a quatre fonctions : convertir, réguler, protéger, séquencer. Le PMIC de 2026 en ajoute une cinquième — communiquer — et c’est celle qui redéfinit son rôle.
Le socle, c’est I2C et PMBus. Le premier est un bus lent, deux fils, parfait pour lire quelques registres. Le second est une couche de commande normalisée au-dessus d’I2C (ou de SMBus), qui définit un vocabulaire commun : tension de sortie lisible, courant mesuré, température interne, seuils d’alarme, journalisation de fautes. Concrètement, un PMIC moderne expose une télémétrie de tension, de courant et de température par rail, avec des seuils programmables qui déclenchent des alertes avant que le système ne s’effondre. On peut savoir, en cours de fonctionnement, que le rail 1,8 V consomme 15 % de plus que prévu — signe qu’un bloc du SoC est bloqué en boucle, ou qu’un condensateur vieillit.
Cette télémétrie n’est pas qu’un outil de diagnostic. Elle alimente des algorithmes de régulation adaptative. L’idée est simple dans son principe : puisque le PMIC sait ce que consomme chaque domaine, et puisque le SoC sait ce qu’il est en train de faire, les deux peuvent se parler. Un cœur en attente n’a pas besoin de 1,1 V ; un cœur en calcul intensif en a besoin, mais pas forcément en permanence. L’ajustement dynamique de fréquence et de tension — DVFS, pour dynamic voltage and frequency scaling — existe depuis longtemps, mais il était grossier : quelques paliers, changés à la milliseconde. Avec un PMIC télémesuré et un lien rapide vers le SoC, on descend à des granularités bien plus fines, et on peut anticiper plutôt que réagir.
Le revers de la médaille, c’est la complexité. Un lien de communication entre PMIC et SoC, c’est une interface de plus à valider, un protocole de plus à déboguer, une source de latence de plus à caractériser. Quand un cœur réclame une tension plus élevée, combien de temps met le PMIC à la fournir ? Trop long, et le cœur tourne à une fréquence qu’il ne peut pas soutenir ; trop agressif, et on génère des oscillations. Le co-design PMIC–SoC n’est plus un luxe, c’est une nécessité. Les fondeurs et les fabricants de PMIC qui travaillent main dans la main sur les séquences de démarrage et les profils de charge ont un avantage réel sur ceux qui se contentent de publier une fiche technique.
Pour l’ingénieur, cela déplace le centre de gravité du debug. On ne cherche plus seulement pourquoi un rail ne monte pas, mais pourquoi il monte trop lentement, ou pourquoi la télémétrie signale une anomalie que rien d’autre ne confirme. Les outils de validation doivent suivre : analyseurs de protocole, scripts de test automatisés, journalisation corrélée entre le PMIC et le SoC. C’est un métier qui se rapproche de celui du développeur embarqué, avec ses traces et ses régressions.
Cette logique de télémétrie embarquée traverse d’ailleurs tout le magazine : notre dossier sur les PMIC nanopower de Renesas/Dialog montre que la même question — « que consomme réellement ce rail ? » — se pose à l’autre extrémité du spectre, dans des budgets de quelques microwatts où chaque nanoampère de repos compte. Le PMIC de data center et le PMIC de capteur autonome n’ont pas la même puissance, mais ils partagent désormais la même obsession : mesurer pour mieux réguler.
Infineon OPTIREG TLE9744QK, MaxLinear, Navitas : radiographie des nouvelles familles 2026
Venons-en aux acteurs. Trois familles illustrent bien les trois stratégies qui coexistent aujourd’hui.

Infineon, d’abord, avec son OPTIREG TLE9744QK, annoncé en septembre 2026. La cible est claire : automobile et industriel. C’est un PMIC qui doit tenir la température, la fiabilité, les contraintes de sécurité fonctionnelle, et une durée de vie de dix à quinze ans. Sa valeur n’est pas dans la course au rendement record, mais dans la robustesse et la traçabilité. Infineon joue ici sur son terrain : celui des composants qualifiés, documentés, avec des feuilles de route longues et des secondes sources crédibles. Pour un calculateur de bord ou un module industriel, c’est souvent ce qui compte le plus.
MaxLinear, ensuite, avec une solution de gestion d’énergie intelligente pour les SoC de nouvelle génération, dévoilée à l’APEC 2026. Le positionnement est différent : il s’agit d’accompagner les processeurs qui consomment beaucoup et qui changent vite, en proposant une couche de gestion programmable et télémesurée. MaxLinear vient du monde de la connectivité et de la conversion de données, ce qui transparaît dans l’approche : l’accent est mis sur l’interfaçage et l’intelligence embarquée plutôt que sur la seule puissance brute.
Navitas, enfin, incarne la troisième voie : le PMIC adossé au GaN. La société, historiquement spécialiste du nitrure de gallium, pousse une plateforme d’alimentation pour data centers IA où le GaN remplace le silicium dans les étages de puissance. L’argument est simple : le GaN commute plus vite, avec moins de pertes, ce qui permet soit de réduire les pertes à fréquence égale, soit d’augmenter la fréquence pour réduire la taille des composants passifs. Dans un data center, où chaque point de rendement se traduit en mégawatts et en factures, l’équation est vite entendue. Les alimentations tout-GaN pour serveurs visent des modules de 3 à 5 kW avec un rendement de 98 %, ce qui laisse 60 W de dissipation thermique à évacuer sur un module de 3 kW — un chiffre qui montre bien que le rendement n’est pas un slogan mais une contrainte de conception.
| Famille | Positionnement | Points forts revendiqués | Cible |
|---|---|---|---|
| Infineon OPTIREG TLE9744QK | PMIC automobile/industriel | Robustesse, qualification, longévité | Calculateurs de bord, industriel |
| MaxLinear (APEC 2026) | Gestion d’énergie pour SoC IA | Programmation, télémétrie, interfaçage | SoC nouvelle génération, edge |
| Navitas (plateforme data center IA) | PMIC + GaN | Rendement, densité de puissance | Serveurs IA, data centers |
La lecture critique s’impose ici. Ces trois annonces ne sont pas de même nature. Infineon publie une référence produit avec une désignation complète — le TLE9744QK — ce qui suggère un composant disponible ou proche de l’être, documenté et commandable. MaxLinear communique sur une « solution », terme qui recouvre souvent une combinaison silicium + firmware + support de référence, sans que la fiche produit complète soit nécessairement publique au moment de l’annonce. Navitas, enfin, parle d’une plateforme : c’est-à-dire d’une architecture destinée à être déclinée chez des clients, pas d’une puce catalogue. Trois niveaux de maturité différents, donc, et il serait malhonnête de les traiter comme trois produits équivalents.
Cette distinction n’est pas propre à l’alimentation. On la retrouve dans le dossier RF du magazine sur les modules front-end 2,4 GHz de pSemi : là aussi, l’annonce d’octobre 2026 mêle références précises (PE566212, PE566213) et promesses d’écosystème. La règle est la même pour un PMIC : avant de concevoir autour d’une annonce, exiger la datasheet, la disponibilité et le prix en volume.
Le GaN et le silicium : deux réponses à la même contrainte de densité
L’opposition GaN/silicium mérite qu’on s’y arrête, parce qu’elle structure les choix d’architecture pour les années qui viennent. Le silicium, dans un étage buck, plafonne en pratique autour de quelques centaines de kilohertz à quelques mégahertz de fréquence de découpage, au-delà desquelles les pertes par commutation deviennent dominantes. Le GaN, avec sa charge de grille plus faible et sa capacité de sortie réduite, repousse cette limite : on peut commuter plus vite à pertes comparables, ou commuter à fréquence égale avec moins de pertes.
Concrètement, cela se traduit par deux bénéfices. Le premier est la densité de puissance : à fréquence plus élevée, les inductances et condensateurs nécessaires diminuent, donc l’étage d’alimentation rétrécit. Le second est le rendement : à puissance égale, moins de pertes signifie moins de chaleur à évacuer, ce qui est décisif dans un châssis de serveur où la ventilation coûte de l’énergie et du bruit.
Mais le GaN a ses propres pièges. La commande de grille est plus délicate, les marges de tension sont plus serrées, et la fiabilité à long terme dans des environnements sévères reste un sujet de qualification. C’est précisément pourquoi les acteurs du GaN s’allient à des spécialistes du contrôle : la puce de puissance ne vaut que par le driver et la boucle de régulation qui la pilotent. Navitas l’a compris en construisant une plateforme complète plutôt qu’en vendant des transistors nus.
Pour le concepteur, la grille de décision est donc moins « GaN ou silicium ? » que « à quelle fréquence dois-je commuter, et quel budget thermique ai-je ? ». En dessous de quelques centaines de kilohertz et pour des puissances modérées, le silicium reste parfaitement compétitif et beaucoup plus simple à qualifier. Au-delà, et surtout quand la densité de puissance devient la contrainte principale, le GaN s’impose. Entre les deux, une zone grise où le choix se joue sur le coût total, la disponibilité et l’écosystème de support.
Co-design PMIC–SoC : le nouveau champ de bataille
La vraie rupture de 2026 n’est peut-être pas dans un composant, mais dans un mode de travail. Le PMIC et le SoC ne se conçoivent plus séparément. Un SoC qui change de profil de charge en quelques microsecondes impose à son alimentation des transitoires que seul un étage correctement dimensionné, informé à l’avance, peut absorber. Réciproquement, un PMIC qui connaît le profil du SoC peut anticiper les pics plutôt que les subir.
Cette coopération se matérialise de plusieurs façons. D’abord par des interfaces dédiées : au-delà d’I2C et PMBus, certains couples PMIC–SoC échangent des signaux de commande rapides, voire des liens série haut débit, pour transmettre les demandes de tension avec une latence maîtrisée. Ensuite par des profils de charge partagés : le fondeur documente les séquences de démarrage et les états de puissance de son SoC, le fabricant de PMIC les implémente dans son firmware. Enfin par des outils communs : bancs de test corrélés, modèles de simulation partagés, journaux unifiés.
Le revers, c’est la dépendance. Un PMIC optimisé pour un SoC précis n’est pas interchangeable, et un SoC qui n’a pas été co-conçu avec son alimentation laisse de la performance sur la table. Pour les équipes qui intègrent, cela signifie qu’il faut choisir tôt, et que le choix du PMIC devient presque aussi structurant que celui du processeur. C’est un renversement : pendant vingt ans, l’alimentation était un détail qu’on réglait en fin de projet ; elle devient une décision d’architecture qu’on prend au début.
Cette montée en puissance du co-design se lit aussi dans les annonces de l’automne 2026. Chez Tesla, la présentation détaillée de l’électronique du Cybercab et de son onduleur — dont la technologie doit arriver sur la Model 3 dans l’année — illustre exactement ce mouvement : l’électronique de puissance n’est plus un bloc rapporté, elle est conçue avec le véhicule et son logiciel. Le PMIC suit la même pente, à son échelle.
Sourcing, outillage et validation : ce qui change pour l’ingénieur
Un PMIC intelligent, ça se teste. Et c’est là que beaucoup de projets achoppent, parce que les outils n’ont pas suivi la complexité des composants.
Premier point : la disponibilité. Les annonces de nouveaux produits se multiplient — Mouser a référencé plus de 5 000 nouvelles références au troisième trimestre 2026, ce qui donne la mesure du flux — mais toutes ne sont pas commandables en volume. Pour un PMIC, la question n’est pas seulement « est-il en stock ? », mais « l’est-il dans cinq ans ? ». Un composant automobile qualifié a une feuille de route longue ; un composant de niche peut disparaître en deux ans. La seconde source, ou à défaut la compatibilité broche-à-broche avec une référence voisine, reste la meilleure assurance.
Deuxième point : la validation. Un PMIC télémesuré se valide avec des outils qui parlent son langage. Analyseur de protocole I2C/PMBus, scripts de lecture de registres, journalisation horodatée : sans cela, on ne voit que la pointe de l’iceberg. Les fabricants sérieux fournissent des GUI de configuration, des bibliothèques de drivers et des cartes d’évaluation. Les autres fournissent une datasheet et débrouillez-vous.
Troisième point : la corrélation. Quand un système tombe, il faut savoir si c’est le SoC qui a demandé trop, ou le PMIC qui a mal répondu. Sans journalisation synchronisée des deux côtés, l’enquête tourne en rond. C’est un investissement de test qui se rentabilise dès le premier bug difficile.
Enfin, l’outillage de simulation. Les modèles de PMIC pour SPICE existent, mais ils capturent rarement le comportement dynamique fin — la réponse à un échelon de charge, la stabilité de la boucle en conditions réelles. Pour les architectures critiques, la mesure sur banc reste irremplaçable.
Ce qui se dessine pour 2027 : intégration, intelligence et souveraineté
Trois tendances se dégagent pour l’année qui vient.
La première est l’intégration. Le PMIC absorbe de plus en plus de fonctions : mesure de courant sans résistance de shunt, protection contre les défauts, gestion thermique, parfois même un microcontrôleur embarqué pour exécuter des séquences complexes. À terme, le PMIC devient un sous-système programmable, et la frontière avec le BMC (baseboard management controller) des serveurs s’estompe.
La deuxième est l’intelligence locale. La télémétrie ne sert plus seulement à diagnostiquer : elle alimente des modèles qui prédisent l’usure, détectent les dérives et ajustent les marges en fonctionnement. C’est la même logique que le TinyML dans les microcontrôleurs — notre dossier sur les MCU ultra-basse consommation et l’IA embarquée montre que l’inférence descend partout, y compris dans les puces les plus frugales. Un PMIC qui sait dire « ce rail dérive » avant que le système ne tombe, c’est un PMIC qui fait de la maintenance prédictive sans le dire.
La troisième est la souveraineté industrielle. Les investissements massifs dans les capacités de production — Samsung a déposé un plan de 84 400 milliards de KRW pour l’IA, soit environ 60 milliards de dollars — redessinent la carte des approvisionnements. Pour un PMIC, cela signifie que la disponibilité à long terme dépend de choix industriels qui dépassent le concepteur. La diversification des sources n’est plus une bonne pratique, c’est une nécessité stratégique.
Reste une question de fond. Le PMIC intelligent coûte plus cher, consomme plus pour se surveiller lui-même, et exige plus d’ingénierie. Pour un objet connecté à quelques centaines de microwatts, ce surcoût n’a aucun sens : un régulateur simple, silencieux et frugal reste le bon choix. Pour un serveur IA ou un calculateur de bord, il devient indispensable. La vraie compétence de 2026 n’est pas de savoir quel PMIC est « le meilleur », mais de savoir à quel moment l’intelligence embarquée dans l’alimentation se justifie — et à quel moment elle n’est qu’un argument commercial de plus sur une fiche technique déjà trop dense.
Sources
- Future Market Report — marché des PMIC (chiffres de marché, à recouper)
- Business Research Insights — marché PMIC
- Global Market Statistics — marché PMIC
- Texas Instruments — PMIC multi-canaux
- Microchip — PMIC
- Infineon — OPTIREG TLE9744QK (septembre 2026)
- MaxLinear — solution de gestion d’énergie pour SoC, APEC 2026
- Navitas — plateforme d’alimentation data center IA
- pSemi — deux FEM UltraCMOS+ 2,4 GHz (octobre 2026)
- Mouser — plus de 5 000 nouvelles références au T3 2026
- AutoIgloo — électronique du Tesla Cybercab (octobre 2026)
- Drive Tesla Canada — onduleur Cybercab vers Model 3 (octobre 2026)
- Samsung — plan d’investissement IA 2026
- Wikipedia — Power management integrated circuit
Article recherché et rédigé automatiquement · Magazine Electrosens